|
Zhexi Luo I am a final-year undergraduate in Computer Science at Sun Yat-sen University, where I conduct research at ISEE@SYSU under the supervision of Wei-Shi Zheng and work with Yi-Lin Wei. Currently, I am a research intern at LinS Lab, advised by Lin Shao, where I work with Zhixuan Xu. My current research focuses on learning generalizable dexterous manipulation from human demonstrations. 🏄 Hobbies: Surfing, hiking, badminton, skiing, backpacking, and spending time with my dog. 🎓 I am actively seeking Fall 2027 PhD positions. For relevant opportunities or any thoughts related to my research, feel free to reach out! |
1 / 3
|
📰 News |
|
📚 Research* Equal contribution · † Corresponding author |
|
DexMimic: A Generalist Dexterous Hand–Object Tracking Policy via Value-Guided Reset Allocation
Zhexi Luo, Zhixuan Xu, Rui Yang, Zeyu Xiao, Yiwen Hou, Lin Shao† Under Review · Sep. 2026 arXiv (under preparation) / project page One generalist policy for diverse dexterous skills from human demonstrations, with efficient learning and growing generalization as training scales. |
|
|
OmniDexGrasp: Generalizable Dexterous Grasping via Foundation Model and Force Feedback
Yi-Lin Wei*, Zhexi Luo*, Yuhao Lin, Mu Lin, Zhizhao Liang, Shuoyu Chen, Wei-Shi Zheng† ICRA 2026 arXiv / project page / code Dexterous grasping across diverse user prompts, robot hands, and tasks, all within one generalizable framework. |
|
|
T(R,O) Grasp++: Cross-Embodiment Dexterous Grasping in Cluttered Environments at Scale
Xin Fei*, Zhixuan Xu*, Huaicong Fang, Fangjun Chen, Mu Zhaoyu, Yang Rui, Zhexi Luo, Lin Shao† CoRL 2026 PDF / project page Dexterous grasping across robot hands in cluttered scenes, with performance improving as models and data scale. |
|
|
AXIS: A Growable Community-Driven Data Engine for Scalable Robot Manipulation
AXIS Robotics Team IROS2026@PWMS arXiv / project page Community-driven robot learning from browser-collected demonstrations, with a continually growing pool of manipulation data. |
|
|
Generalizable Humanoid Loco-Manipulation via Spatial Perception and Decision-Making of Multi-Agent Large Model
Zhizhao Liang*, Yi-Lin Wei*, Xuhang Chen*, Mu Lin, Yi-Xiang He, Zhexi Luo, Jun-Hui Liu, Kun-Yu Lin, Wei-Shi Zheng† ECCV 2026 (Oral) arXiv / project page Generalizable whole-body mobile manipulation for humanoid robots, without task-specific real-robot data. |
|
|
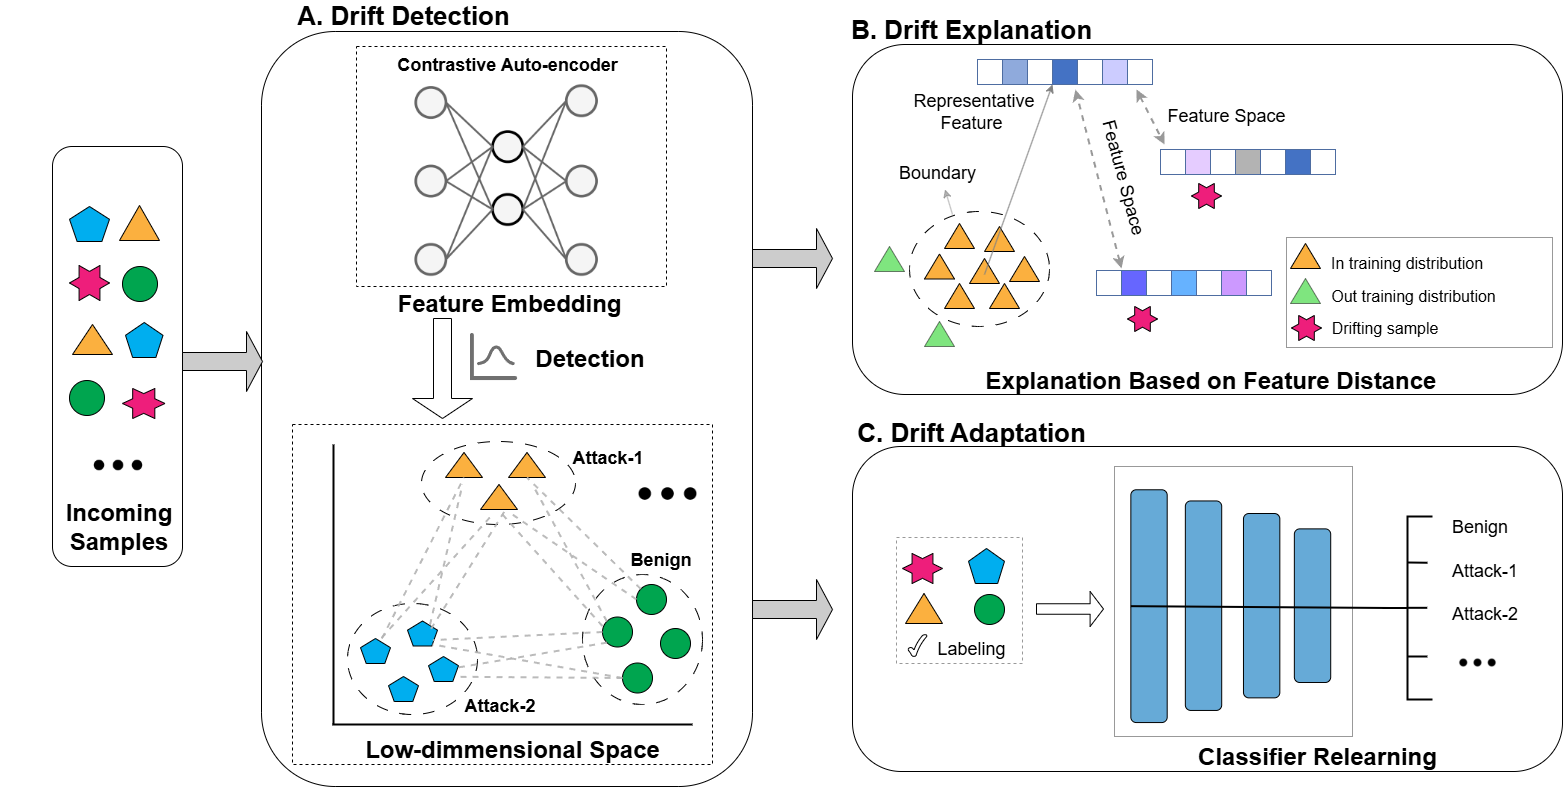
DriftTrace: Combating Concept Drift in Security Applications through Detection and Explanation
Yuedong Pan, Lixin Zhao, Tao Leng, Zhexi Luo, Lijun Cai, Aimin Yu, Dan Meng† IEEE Transactions on Information Forensics and Security (T-IFS), 2026 IEEE Xplore Detecting and explaining concept drift in security applications, helping models adapt to changing data. |
💼 Experience |
|
LinS Lab, National University of Singapore (NUS) Research Intern, advised by Lin Shao 2025.11 - Recent |
|
Sun Yat-sen University Bachelor in Computer Science and Technology 2022 - Present |
🧑🔬 Academic Service |
|
Conference Reviewer: CVPR 2026, ICCV 2026, ECCV 2026, IROS 2026, NeurIPS 2026 |